-
浔之漫智控技术(上海)有限公司
主营:西门子DP电缆代理商
浔之漫智控技术(上海)有限公司
主营:西门子DP电缆代理商 7
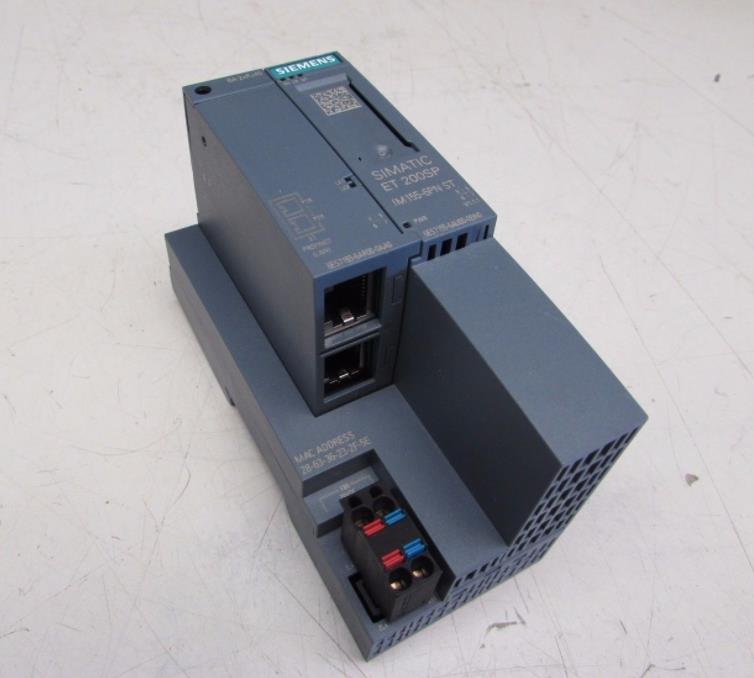
西门子6ES7231-7PD22-0XA8产品型号
1、重视安装
提高PLC控制系统性是一项长期、持久的工作。,施工和安装是非常重要的环节,严格把关,这样可减少投产故障率。其次,要**检修质量,特别是技改线路改动和系统改造,是目前的当务之急。否则,几年的系统改造后,大量线路的换,线号丢失及程序变,该记录备份的没有做记录等。致使维护工作量加大,性得不到**。这一项是人们易疏忽的,必需引起高度重视。
2、老化筛选法
通常我们用“老化筛选”的方法,就是结束“早期”,延长“偶然期”,“损耗期”及时换来提高PLC系统的性。该方法主要用于不可修复元件。PLC控制系统的失效率是与时间有关。我们将设备元件的故障率y(t)随时间变化划分为三个时期进行分析,如图2所示。这种变化曲线通常称故障率曲线也称为浴盆曲线。
(1)早期故障较高(O~t0期间)。主要是由于系统内在设计错误、元器件质量、安装和工艺缺陷等不合理原因引起,但随时间的增加故障率降低。这一时期的主要任务是尽早找出不的因素使系统尽快稳定下来。
(2)偶然期故障期(t0~t1期间)比较稳定,也可称为随机故障期。此时期故障是随机发生的,系统的故障率而且稳定,可视为常数。这一时期是系统的状态期,在运行中应以加强维护延长这段时期的时间,应做好定期检修和维护工作。
(3)损耗期(t1之后)故障率上升,这是因为常时间以来构成系统的某些零件已经老化耗损,寿命衰竭机械和电气磨损以及绝缘的老化所引起。在这段时期中大部分元件要开始失效。如能事先知道损耗开始的时间,事先换元器件,延长系统的有效寿命。推迟耗损故障期的到来。
3、PLC控制系统的设计方法
尽管PLC的运行是、的,作为一个系统来说,稳定仍然是不可忽视的问题.系统设计要充分利用PLC的特点,使PLC的运行能真正达到、。
(1)硬件保护。主要包括:联锁保护、限位保护和急停保护等。
(2)软件保护。主要包括:联锁保护、限位保护、保护和自检保护等。PLC是利用存储程序进行控制,用存储的程序进行安装保护,也可以使其只执行正确的操作,而拒绝错误的命令。软件保护主要利用自检信息及时发现隐患,故障;也可针对工程的特点,自编诊断程序而排除故障,以确保PLC、稳定、运行。
4、PLC控制系统性的管理
1。人的管理
随着科技的发展,自动化的科学含量不断的提高。这将对工作人员的素质提出高的要求。工作人员不但要熟悉设备情况、检修、规划和设计等;而且还要懂得计算机以及具有一定技术水平。因此,从人员的培训力度、培训方式和培训内容等着手。不断提高工作人员的业务素质和思想素质,才能胜任其工作岗位。
2.维护管理
PLC控制系统的性,其主要因素还是要做好后期的维护管理工作,维护设备主要部位:供电电源,外部环境、安装状态、电源(Ps)、处理单元(CPU)、信号模板(SM)及寿命元件输人、输出中间继电器等外围设备等。PLC在电机分批自启动中的应用
洛阳石油化工总厂三隆公司电气车间 赵玉朋O引言
电机分批自启动技术在石油化工等连续生产企业中有着广泛的用途。以PLC为控制单元的电机分批自启动系统具有以下功能及特点:(1)能够实时地监控电机的运行状态;(2)记忆电网波动前电机的运行状态,只有在电网波动前处于运行状态而且在电网波动时停机的电机才具备电机自启动条件;(3)准确及时地捕获电网电压信息。(4)分批自启动的电机按照工艺流程需要,在PLC中预先设置,同时为避免多台电机在自启动中对电网的影响、电机分批自启动中采用分批延时处理方式;(5)具有多路输入和多路输出功能,实现多台电机自启动集中控制;(6)具备远程通信接口,实现与上位机或DCS系统的通信,在上位机或DCS系统中方便地对该系统进行监控和维护。
洛阳石油化工总厂的2套PLC电机分批自启动设备,采用西门于S7。300系列PLC,它以CPU313为处理单元,每执行1000条二进制指令约需0.7ms。S7—300同时具备128点数字量输入/输出和32路模拟量输入/输出,12KB的RAM,20KB的负载存储器;能够满足电机状态和系统电压的实时监控和及时实现电机分批自启动的要求。
l系统组成
2套PLC电机分批自启动系统根据变电所供电方式,每一段低压母线采用l台PIC。系统硬件主要分为外围电路和单元2部分。外围电路主要完成母线电压、电机运行状态等信号的采集、处理和转换以及电机启动指令的驱动等。单元(即PLC)主要完成信号处理,发出电机驱动指令。
1。1外围电路
外围电路主要包括以下几个部分:(1)母线电压采样监测。它通过1个电流型电压变送器将0—380V交流母线电压转换为4*20mA直流信号。(2)电机运行状态信号监控。电机运行状态信号通过电机控制回路中的1个干接点输入到PLC的输入模块。所有信号的输入都经过光藕隔离,以提高抗干扰能力。(3)电机驱动单元。电机启动信号由PLC发出,输出单元不直接驱动电机,而是通过1个220V、10A AC的中间继电器带动电机操作回路。这样一方面提高了驱动能力,另一方面使得电气操作回路和PLC控制回路分隔,提高了系统的性。
1.2单元
根据系统的要求,其PLC主要有以下几部分:
(1)CPU313及系统软件。它完成电压和电机运行状态监测,实时进行逻辑判断,发出电机分批自启动指令。CPU313有4种操作选择:RUN—P、RUN、S**和MRES运行方式。(2)模拟量输入模块SM331(8路输入)。它把电压变送器输入的4。20mA的模拟量转换为数字信号,并将数字信号送到PI,C的控制单元,以供PLC做出电压判断。(3)数字量输入模块SM321。16路输入2个,32路输入1个,完成62台电机运行状态监测和PLC电机分批自启动系统运行、调试状态监侧,电机运行状态信号通过电机操作回路中的接触器辅助接点接至该模块。(4)数字量输出模块SM322(输出8路)。
接受PLC控制单元的指令,完成电机驱动信号输出,通过出口中间继电器,驱动电机操作回路,完成电机分批自启动。
2系统软件设计
电机分批自启动系统软件主要为:(1)完成系统初始化;(2)正常状态下的数据监测;(3)电网电压出现波动后,即电网电压降至70%,所有电机都会因为电气保护装置而强制退出运行,在此之前,程序已经做出判断并锁存电机状态信号;(4)当电力系统恢复正常(3s内,母线电压恢复至95%)时,程序依据故障前保存的电机状态信号、对具备白启动条件的电机。按照顺序分批发出启动信号,使其恢复运行;(5)无论在正常状态下或是在电机自启动过程中,PLC均实时监侧母线电压;(6)通信接口程序。包括系统监测数据和故障信息,PLC将采集的母线电压信息、电机启动状态信息传输到上位机或DCS系统,便于维护人员实时了解设备运行状况。
一、 引言
数控技术是综合应用了电子技术、计算技术、自动控制与自动检测等现代科学技术成就而发展起来的,目前在许多领域尤其是在机械加工行业中的应用日益广泛。
数控系统按其控制方式划分有点位控制系统、直线控制系统、连续控制系统。在机械加工时,数控系统的点位控制一般用在孔加工机床上(例如钻孔、铰孔、镗孔的数控机床),其特点是,机床移动部件能实现由一个位置到另一个位置的移动,即准确控制移动部件的终点位置,但并不考虑其运动轨迹,在移动过程中不切削工件。
实现数控系统点位控制的通常方法可以有两种:一是采用全功能的数控装置,这种装置功能十分完善,但其价格却很昂贵,而且许多功能对点位控制来说是多余的;二是采用单板机或单片机控制,这种方法除了要进行软件开发外,还要设计硬件电路、接口电路、驱动电路,特别是要考虑工业现场中的抗干扰问题。
由于可编程控制器(PLC)是专为在工业环境下应用而设计的一种工业控制计算机,具有抗干扰能力强、性高、体积小、是实现机电一体化的理想控制装置等**优点,因此通过实践与深入研究,本文提出了利用PLC控制步进电机实现数控系统点位控制功能的有关见解与方法,介绍了控制系统研制中需要认识与解决的若干问题,给出了控制系统方案及软硬件结构的设计思路,对于工矿企业实现相关机床改造具有较高的应用与参考。
二、控制系统研制中需要认识与解决的若干问题
1. 防止步进电机运行时出现失步和误差
步进电机是一种性能良好的数字化执行元件,在数控系统的点位控制中,可利用步进电机作为驱动电机。在开环控制中,步进电机由一定频率的脉冲控制。由PLC直接产生脉冲来控制步进电机可以有效地简化系统的硬件电路,进一步提高性。由于PLC是以循环扫描方式工作,其扫描周期一般在几毫秒至几十毫秒之间,因此受到PLC工作方式的限制以及扫描周期的影响,步进电机不能在高频下工作。例如,若控制步进电机的脉冲频率为4000HZ,则脉冲周期为0.25毫秒,这样脉冲周期的数量级就比扫描周期小很多,如采用此频率来控制步进电机。则PLC在还未完成输出刷新任务时就已经发出许多个控制脉冲,但步进电机仍一动不动,出现了严重的失步现象。若控制步进电机的脉冲频率为100HZ,则脉冲周期为10毫秒,与PLC的扫描周期约处于同一数量级,步进电机运行时亦可能会产生较大的误差。因此用PLC驱动步进电机时,为防止步进电机运行时出现失步与误差,步进电机应在低频下运行,脉冲信号频率选为十至几十赫兹左右,这可以利用程序设计加以实现。
2. **定位精度与提高定位速度之间的矛盾
步进电机的转速与其控制脉冲的频率成正比,当步进电机在低频下运行时,其转速必然很低。而为了**系统的定位精度,脉冲当量即步进电机转一个步距角时或工作台移动的距离又不能太大,这两个因素合在一起带来了一个问题:定位时间太长。例如若步进电机的工作频率为20HZ,即50ms走一步,取脉冲当量为δ=0.01mm/步,则1秒钟或工作台移动的距离为20x0.01=0.2mm,1分钟移动的距离为60x0.2=12mm,如果定位距离为120mm,则定位时间需要10分钟,如此慢的定位速度在实际运行中是难以忍受的。
为了**定位精度,脉冲当量不能太大,但却影响了定位速度。因此如何既能提高定位速度,同时又能保定位精度是一项需要认真考虑并切实加以解决的问题。
3. 可变控制参数的在线修改
PLC应用于点位控制时,用户显然希望当现场条件发生变化时,系统的某些控制参数能作相应的修改,例如步进电机步数的改变,速度的调整等。为满足生产的连续性,要求对控制系统可变参数的修改应在线进行。尽管使用编程器可以方便快速地改变原设定参数,但编程器一般不能交现场操作人员使用;虽然利用PLC的输入按键并配合软件设计也能实现控制参数的在线修改,但由于PLC没有提供数码显示单元,因此需要为此单设计数码输入显示电路,这又将大地占用PLC的输入点,导致硬件成本增加,而且操作不便,数据输入速度慢。所以,应考虑开发其他简便有效的方法实现PLC的可变控制参数的在线修改。
4. 其他问题
为了实现点位控制过程中数字变化的显示及故障输出代码的显示等要求,另外还得单设计PLC的数码输出显示电路。由于目前PLC I/O点的价格仍较高,因此应着重考虑选用能压缩显示输出点的合适方法。此外,为**控制系统的与稳定运行,还应解决控制系统的保护问题,如系统的行程保护、故障元件的自动检测等。
三、控制系统方案
1. 将定位过程划分为脉冲当量不同的两个阶段
要获得高的定位速度,同时又要保定位精度,可以把整个定位过程划分为两个阶段:粗定位阶段和精定位阶段。这两个阶段均采用相同频率的脉冲控制步进电机,但采用不同的脉冲当量。粗定位阶段:由于在点位过程中,不切削工件,因此在这一阶段,可采用较大的脉冲当量,如0.1mm/步或1mm/步,甚。例如步进电机控制脉冲频率为20HZ,脉冲当量为0.1mm/步,定位距离为120mm,则走程所需时间为1分钟,这样为速度显然已能满足要求。精定位阶段:当使用较大的脉冲当量使或工作台快速移动至接近定位点时,(即完成粗定位阶段),为了**定位精度,再换用较小的脉冲当量进入精定位阶段,让或工作台慢慢趋近于定位点,例如取脉冲当量为0.01mm/步。尽管脉冲当量变小,但由于精定位行程很短(可定为全行程的五十分之一左右),因此并不会影响到定位速度。
为了实现上述目的,在机械方面,应采用两套变速机构。在粗定位阶段,由步进电机直接驱动或工作台传动,在精定位阶段,则采用降速传动。这两套变速机构使用哪一套,由电磁离合器控制。
2. 应用功能指令实现BCD码拨盘数据输入
目前较为的PLC不仅具有满足顺序控制要求的基本逻辑指令,而且还提供了丰富的功能指令。如果说基本逻辑指令是对继电器控制原理的一种抽象提高的话,那么功能指令就象是对汇编语言的一种抽象提高。BCD码数据拨盘是计算机控制系统中常用到的十进制拨盘数据输入装置。拨盘共有0~9+个位置,每一位置都有相应的数字指示。一个拨盘可代表一位十进制数据,若需输入多位数据,可以用多片BCD码拨盘并联使用。
笔者选用BCD码拨盘装置应用于PLC控制的系统,这样再设计数码输入显示电路,有效地节省了PLC的输入点,简化了硬件电路,并利用的功能指令实现数据的存储和传输,因此能方便地实现数据的在线输入或修改(如计数器设定值的修改等),若配合简单的硬件译码电路,就可显示有关参数的动态变化(如电机步数的递减变化等)。为避免在系统运行中拨动拨盘可能给系统造成的波动,设置一输入键,当确认各片拨盘都拨到位后再按该键,这时数据才被PLC读入并处理。
3. “软件编码、硬件解码”
为满足压缩输出点这一前提条件,采用“软件编码、硬件解码”的方法设计PLC的数码输出显示电路。例如,对于9种及其以下的故障状态显示,可采用8-4软件编码,4-8硬件解码,使显示故障的输出点压缩为4个,硬件电路包含74LS04、74LS48、共阴数码管等器件。
4. PLC外部元件故障的自动检测
由于PLC具有高的性,因此PLC控制系统中绝大部分的故障不是来自PLC本身,而是由于外部元件故障引起的,例如常见的按钮或行程开关触点的熔焊及氧化就分别对应着短路故障及开路故障。系统一旦自动检测到元件故障,应不仅具有声光报警功能,而且能立即显示故障代码,以便用户据此判断出故障原因。为节省篇幅,此项内容的程序设计思路见参考文献。
四、控制系统的软硬件结构
1. 软件结构
软件结构根据控制要求而设计,主要划分为五大模块:即步进电机控制模块、定位控制模块、数据拨盘输入及模块、数码输出显示模块、元件故障的自动检测与报警模块。
由于整个软件结构较为庞大,脉冲控制器产生0.1秒的控制脉冲,使移位寄存器移位,提供六拍时序脉冲,通过三相六拍环形分配器使三个输出继电器Y430、Y431、Y432按照单双六拍的通电方式控制步进电机。为实现定位控制,采用不同的计数器分别控制粗定位行程和精定位行程,计数器的设定值依据行程而定。例如,设或工作台欲从A点移至C点,已知AC=200mm,把AC划分为AB与BC两段,AB=196mm,BC=4mm,AB段为粗定位行程,采用0.1mm/步的脉冲当量快速移动,利用了6位计数器(C660/C661),而BC段为精定位行程,采用0.01mm/步的脉冲当量定位,利用了3位计数器C460,在粗定位结束进入精定位的同时,PLC自动接通电磁离合器输出点Y433以实现变速机构的换。
2. 硬件结构
五、结束语
系统试验表明,本文提出的应用PLC控制步进电机实现数控系统点位控制功能的方法能满足控制要求,在实际运行中是切实可行的。所研制的控制系统具有程序设计思路清晰、硬件电路简单实用、性高、抗干扰能力强,具有良好的性能价格比等**优点,其软硬件的设计思路可应用于工矿企业的相关机床改造。
根据变压器的控制精度高,性能,使自身具备的计算机、电子、网络通讯等特性的OYES PLC在变电站综合自动化中得到了广泛的应用。
在中小型变电站中,一台变压器及其配套设备一般包括:断路器及操作单元、变压器变压器控制屏、避雷器、差动保护屏、变压器接地系统等。
1、变压器自动化的构成方案
1、1如果断路器及操作单元、变压器、差动保护屏、变压器防雷接地系统等均为不含智能单元及计算机接口的常规设备,那么只需将变压器控制屏部份选用可编程(PLC)变压器自动化屏,就能构成比较完备的变压器自动化系统。变电站中控室内的变压器控制屏及其配套设备分别与可编程变压器自动化屏通过电缆直接连接,进行信息交换。中控室或远方的主计算机监控系统通过对可编程变压器自动化屏的监控来实现对变压器的监控,其中的信息交换由主计算机监控系统中的工控机(IPC)与可编程变压器自动化屏中的PLC通过工业现场通讯网络来实现。
1、2如果断路器及操作单元、变压器、差动保护屏、变压器防雷接地系统等均已含有智能单元及计算机接口,那么变压器控制屏部份选用可编程(PLC)变压器自动化屏,就可以非常方便地构成功能强大的变压器自动化系统。变电站中控室内的变压器控制屏及其配套设备分别与可编程变压器自动化屏通过工业现场通讯网络与中控室或远方的主计算机监控系统进行信息交换。可编程变压器自动化屏与变压器及配套设备之问仅有少量的电缆连接,整个系统显得非常简单。
2、可编程变压器自动化屏的硬件
组成可编程变压器自动化屏的各部件应严格照按电气规范设计、连接。此外,与PLC相连的部份应严格按照OYES PLC厂家技术要求进行设计、连接。
3、可编程变压器自动化屏的运行
可编程变压器自动化屏在变压器的自动化运行中处于实时监控的重要位置,它通过输入∕ 输出信号隔离继电器按变电站变电设备(隔离闸、断路器、电压互感器、电流互感器、变压器防雷接地系统等设备)的状态 ∕ 控制信号,可编程逻辑控制器(PLC)将上述信号按具体的自动化流程进行实时控制,并与监控主计算机通过网络传递数据。完成变压器的开、停,运行维护与继电保护(过电流保护、电流速断保护、差动保护、瓦斯保护和过负荷保护等)。它不仅使变压器处于闭环自动控制之中,而且使变压器自动化与测控保护系统协调运行,从而使整个变压器处于运行状态。由于PLC自身的特性,每个输入∕ 输出信号都有指示灯,使得变电站这个信号比较分散的场所维护检修工作变得异常容易。
UN200主机的内部电源单元除了提供DC5V电源外,还提供DC24V电源。DC24V电源也称为传感器电源,它可以作为CPU模块和扩展模块用于检测直流信号输入点状态的DC24V电源, 如果用户使用传感器的话,也可作为传感器的电源。一般情况下,CPU模块和扩展模块的输人点、输出点所用的DC24V电源是由用户外部提供。
1、PLC内部DC 5V电源的负载能力
UN200 PLC内部可以提供的DC 5V电源为CPU模块和扩展模块提供工作电源。其中扩展模块所需的5V工作电源是由CPU模块通过总线连接器提供的。CPU模块向其总线扩展接口提供的电流值是有限制的。所以在配扩展模块时,应注意CPU模块所提供DC 5V电源的负载能力。电源载会发生难以预料的故障或事故。为确保电源不载,应使各扩展模块消耗DC 5V电源的电流总和不过CPU模块所提供的电流值。否则要重新进行系统配置。系统配置完成后,还要对UN200主机内部的DC 5V电源的负载能力进行校验。
2、PLC内部DC 24V电源的负载能力
UN200主机的内部电源单元除了提供DC 5V电源外,还提供DC 24V电源。该电源可以作为CPU模块和扩展模块用于检测直流信号输入点状态的DC 24V电源。如果用户在系统中使用了传感器的话,也可作为传感器的电源。一般来讲,CPU模块和扩展模块的输入、输出点所用的DC 24V电源是由用户外部提供。如果使用CPU模块内部的DC 24V电源的话,要对该DC 24V电源的负载能力进行校验,使CPU模块及各扩展模块所消耗电流的总和不过该内部DC 24V电源所提供的大电流(400mA )。
使用时,若需用户提供外部DC24V电源,应注意电源的接法:主机的传感器电源与用户提供的外部DC24V电源不能并联连接,否则将会导致两个电源的竞争而影响它们各自的输出,使得一个电源或两个电源同时失效,并且使PLC系统产生不正确的操作,由此引发系统故障
(一)数字量输入和输出映象区
1.输入映象寄存器(数字量输入映象区)(I)
数字量输入映象区是S7-200CPU为输入端信号状态开辟的一个存储区。输入映像寄存器的标识符为I,在每个扫描周期的开始,CPU对输入点进行采样,并将采样值存于输入映像寄存器中。
输入映像寄存器是PLC接收外部输入的开关量信号的窗口。
可以按位、字节、字、双字四种方式来存取。
(1)按“位”方式:从I0.0~I15.7,共有128点
(2)按“字节”方式:从IB0~IB15,共有16个字节
(3)按“字”方式:从IW0~IW14,共有8个字
(4)按“双字”方式:从ID0~ID12,共有4个双字
2.输出映像寄存器(Q)
数字量输出映象区是S7-200CPU为输出端信号状态开辟的一个存储区。输出映像寄存器的标识符为Q(从Q0.0~Q15.7,共有128点),在每个扫描周期的末尾,CPU将输出映像寄存器的数据传送给输出模块,再由后者驱动外部负载。
可以按位、字节、字、双字四种方式来存取。
(1)按“位”方式:从Q0.0~I15.7,共有128点
(2)按“字节”方式:从0~15,共有16个字节
(3)按“字”方式:从QW0~QW14,共有8个字
(4)按“双字”方式:从QD0~QD12,共有4个双字
说明:实际没有使用的输入端和输出端的映象区的存储单元可以作中间继电器用。
(二)模拟量输入映象区和输出映象区
1.模拟量输入映象区(AI区)
模拟量输入映象区是S7-200CPU为模拟量输入端信号开辟的一个存储区。S7-200将测得的模拟量(如温度、压力)转换成1个字长(2个字节)的数字量,模拟量输入映像寄存器用标识符(AI)、数据长度(W)及字节的起始地址表示。
从AIW0~AIW30,共有16个字,总共允许有16路模拟量输入。
说明:模拟量输入值为只读数据。
2.模拟量输出映象区(AQ区)
模拟量输出映象区是S7-200CPU为模拟量输出端信号开辟的一个存储区。S7-200将1个字长(2个字节,16位)的数字量按比例转换为电流或电压。模拟量输出映像寄存器用标识符(AQ)、数据长度(W)及字节的起始地址表示。
从AQW0~AQW30,共有16个字,总共允许有16路模拟量输出。
(三)变量存储器(V)(相当于内辅继电器)
PLC执行程序过程中,会存在一些控制过程的中间结果,这些中间数据也需要用存储器来保存。变量存储器就是根据这个实际的要求设计的。变量存储器是S7-200CPU为保存中间变量数据而建立的一个存储区,用V表示。
可以按位、字节、字、双字四种方式来存取。
(1)按“位”方式:从V0.0~I5119.7,共有40960点。CPU221、CPU222变量存储器只有2048个字节,其变量存储区只能到V2047.7位。
(2)按“字节”方式:从VB0~VB5119,共有5120个字节
(3)按“字”方式:从VW0~VW5118,共有2560个字
(4)按“双字”方式:从VD0~VD5116,共有1280个双字
(四)位存储器(M)区
PLC执行程序过程中,可能会用到一些标志位,这些标志位也需要用存储器来寄存。位存储器就是根据这个要求设计的。位存储器是S7-200CPU为保存标志位数据而建立的一个存储区,用M表示。该区虽然叫位存储器,但是其中的数据不仅可以是位、还可以是字节、字或双字。
(1)按“位”方式:从M0.0~M31.7,共有256点。
(2)按“字节”方式:从MB0~MB31,共有32个字节
(3)按“字”方式:从MW0~MW30,共有16个字
(4)按“双字”方式:从MD0~MD28,共有8个双字
(五)顺序控制继电器区(S)
PLC执行程序过程中,可能会用到顺序控制。顺序控制继电器就是根据顺序控制的特点和要求设计的。顺序控制继电器区是S7-200CPU为顺序控制继电器的数据而建立的一个存储区,用S表示。在顺序控制过程中,用于组织步进过程的控制。
可以按位、字节、字、双字四种方式来存取。
(1)按“位”方式:从S0.0~S31.7,共有256点。
(2)按“字节”方式:从SB0~SB31,共有32个字节
(3)按“字”方式:从SW0~SW30,共有16个字
(4)按“双字”方式:从SD0~SD28,共有8个双字
(六)局部存储器区(L)(相当于内辅继电器)
S7-200PLC有64个字节的局部存储器,其中60个可以用作暂时存储器或者给子程序传递参数。
局部存储器和变量存储器很相似,主要区别是变量存储器是全局有效的,而局部存储器是局部有效的。全局是指同一个存储器可以被任何程序存取(例如,主程序、子程序或中断程序)。局部是指导存储器区和特定的程序相关联。
几种程序之间不能互访。
局部存储器区是S7-200CPU为局部变量数据建立的一个存储区,用L表示。该区域的数据可以用位、字节、字、双字四种方式来存取。
(1)按“位”方式:从L0.0~L63.7,共有512点。
(2)按“字节”方式:从LB0~LB63,共有64个字节
(3)按“字”方式:从LW0~LW62,共有32个字
(4)按“双字”方式:从LD0~LD60,共有16个双字
(七)定时器存储器区(T)
PLC在工作中少不了需要计时,定时器就是实现PLC具有计时功能的计时设备。定时器的编号:
T0、T1、……、T255
S7-200有256个定时器。
(八)计数器存储器区(C)
PLC在工作中有时不仅需要计时,还可能需要计数功能。计数器就是PLC具有计数功能的计数设备。
计数器的编号:
C0、C1、……、C255
(九)高速计数器区(HSC)
高速计数器用来累计比CPU扫描速率快的事件。S7-200各个高速计数器不仅计数频达30kHz。
S7-200各个高速计数器有32位带符号整数计数器的当前值。若要存取高速计数器的值,则给出高速计数器的,即高速计数器的编号。
高速计数器的编号为:HSC0、HSC1、……、HSC5。
S7-200有6个高速计数器。其中CPU221和CPU222仅有4个高速计数器(HSC0、HSC3、HSC4、HSC5)
(十)累加器区(AC)
累加器是可以像存储器那样进行读/写的设备。例如,可以用累加器向子程序传递参数,或从子程序返回参数,以及用来存储计算的中间数据。
S7-200CPU提供了4个32位累加器(AC0、AC1、AC2、AC3)。
可以按字节、字或双字来存取累加器数据中的数据。但是,以字节形式读/写累加器中的数据时,只能读/写累加器32位数据中的8位数据。如果是以字的形式读/写累加器中的数据,只能读/写累加器32位数据中的低16位数据。只有采取双字的形式读/写累加器中的数据时,才能一次读写全部32位数据。
因为PLC的运算功能是离不开累加器的。因此不有像占用其他存储器那样占用累加器。
(十一)特殊存储器区(SM)
特殊存储器是S7-200PLC为CPU和用户程序之间传递信息的媒介。它们可以反映CPU在运行中的各种状态信息,用户可以根据这些信息来判断机器工作状态,从而确定用户程序该做什么,不该做什么。这些特殊信息也需要用存储器来寄存。特殊存储器就是根据这个要求设计的。
1.特殊存储器区
它是S7-200PLC为保存自身工作状态数据而建立的一个存储区,用SM表示。特殊存储器区的数据有些是可读可写的,有一些是只读的。特殊存储器区的数据可以是位,也可是字节、字或双字。
(1)按“位”方式:从SM0.0~SM179.7,共有1440点。
(2)按“字节”方式:从SM0~SM179,共有180个字节
(3)按“字”方式:从SMW0~SMW178,共有90个字
(4)按“双字”方式:从SMD0~SMD176,共有45个双字
说明:特殊存储器区的头30个字节为只读区。
2.常用的特殊继电器及其功能
特殊存储器用于CPU与用户之间交换信息,例如SM0.0一直为“1”状态,SM0.1仅在执行用户程序的个扫描周期为“1”状态。SM0.4和SM0.5分别提供周期为1min和1s的时钟脉冲。SM1.0、 SM1.1和 SM1.2分别是零标志、溢出标志和负数标志。